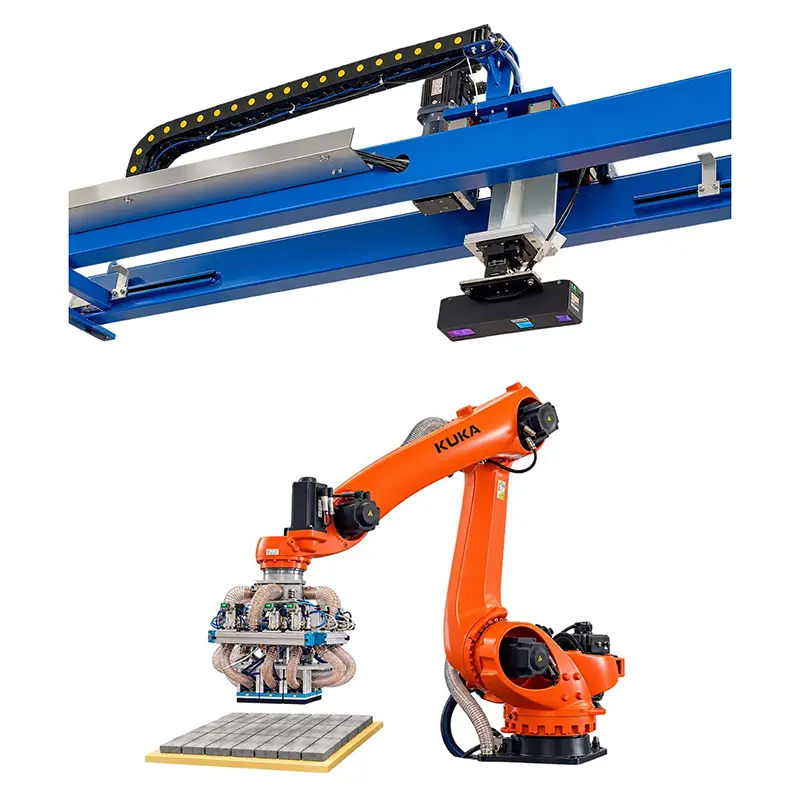
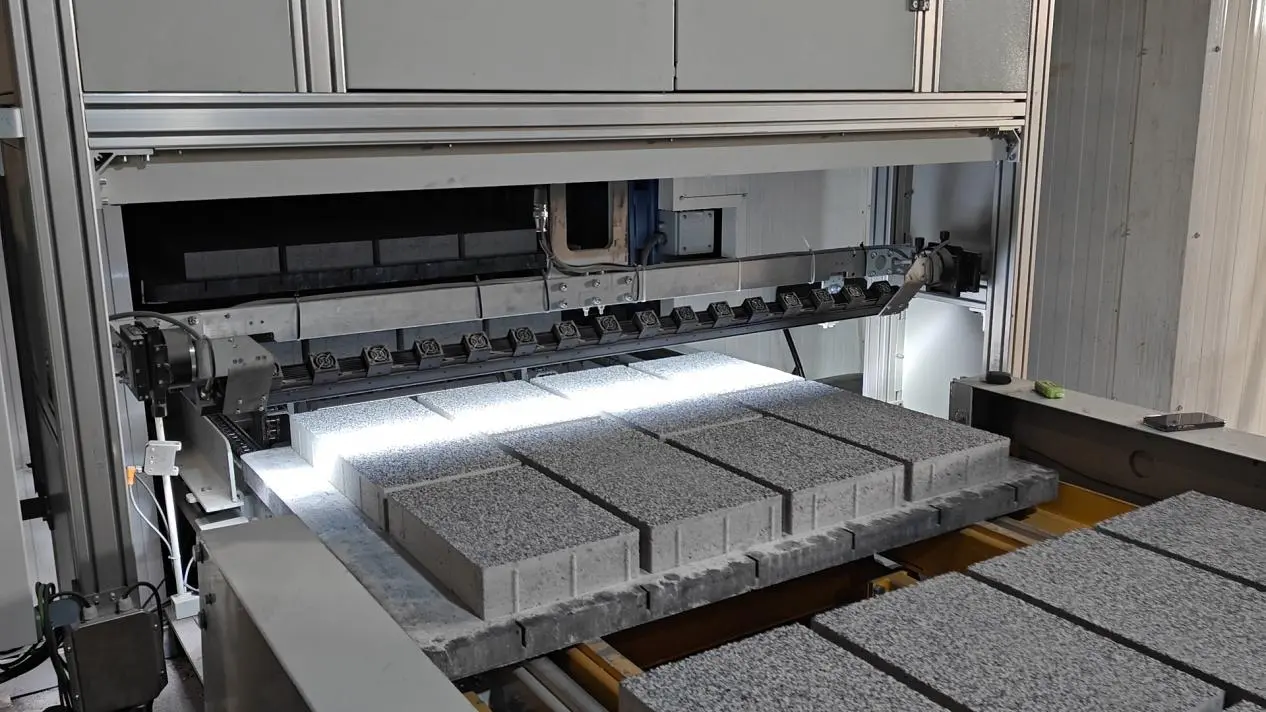
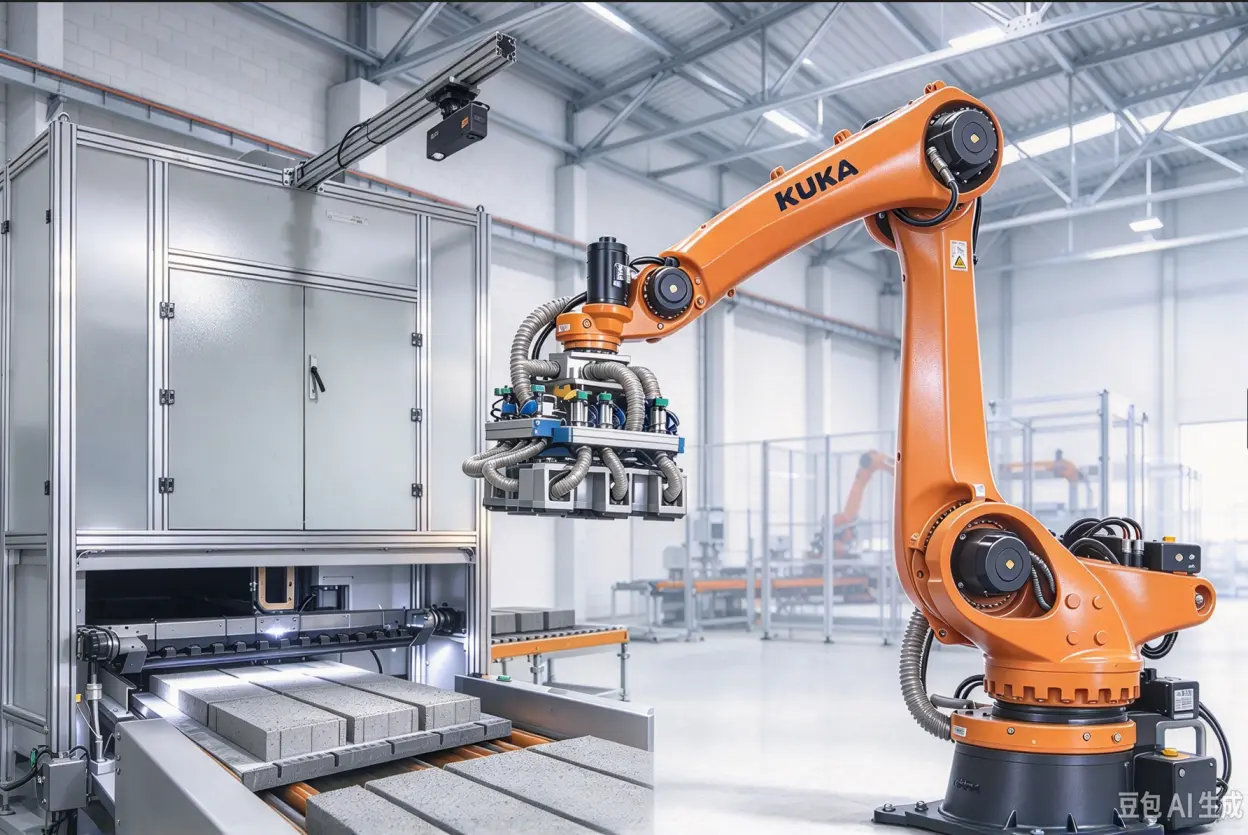
AI inspectio qualitatis et systematis genus roboticum componit visionem machinae 2D/3D, AI defectum detectionis, et robot KUKA ad vitia superficiei cognoscenda et concreta impedimenta defectiva statim removent. Specimen pro automated quale imperium in lineae productionis et scandali paver.
TheAI Quality Inspectionis et Robotic Sorting Systemintegrat AI-substructio defectus recognitionis cum tractatione robotica visionis ductae pro inspectione qualitatis automatae concretorum caudicis, lapidibus extruendis, et aliis productis concretis. Coniungendo 2D/3D machinae visionem, identificatio defectus intelligentis, et robot industrialis KUKA, systema productum defectus detegit et automati genus secundum eventus inspectionis facit.
Summus resolutionis imaginatio et 3D superficies mensurae prehensiones productorum superficiei detailed informationes pro AI alta discendi analysi. Systema agnoscit rimas, margines et angulos concisas, colorum variationes, superficies haerentes, inaequalitates aliasque superficies visibiles irregularitates, inspectionem notitias praebens operationibus subsequentibus.
Postquam deficiens productum identificatum est, visio-substructio positionis robot ad locum respondentem dirigit. Cum apparatu vacuo tenaci instructus, robot automatice stipites defectivos colligit et cum fructibus idoneis substituit. TheAI Quality Inspectionis et Robotic Sorting SystemErgo deprehensio visualis defectus cum automated tractantem in uno processu coordinato coniungit.
Visio systematis, grabatus mechanismum levans, et robot industrialis via Profinet Industrialis Aer communicent ad coordinationem positionis, legendi, tractandi, collocationis. Per inspectionem, recognitionem et executionem roboticam integrando, AI Qualitas Inspectio et Systema Roboticum Sorting praebet solutionem practicam ad reducendam interventus manuales in concreto operando sorting.
Technical Specifications
Parameter
Specification
Superficiem idipsum inspicienda Accuracy
≤1 mm
Una-Scan ager View
1.5 m
Minimum detectable Edge aut anguli damnum
≥10 mm
Minimum detectable Superficiem Crack Location
10 1 mm
Minimum detectable Color variatio vel superficies sticking
≥5 mm
Industriae robot
KUKA
Maximum electa Lond per Operationem
-200 kg
Technical Commoda
1. Visual et Geometrica inspicienda cum 2D / 3D visio
Summus resolutio 2D imaginatio notas producti visibiles capit, dum 3D mensura superficies geometriam superficiem aestimat.
Composita accessio ad varios defectuum genera cognoscendos, inter rimas visibiles, margines et angulos concisas, varietates colorum, superficies haerentem, inaequalitatem, et superficies irregularitates cognosces.
Tam visualis quam geometrica utens informationes permittit systema inspiciendi plus quam sola species.
2. Al alta Doctrina pro complexu Superficies Features
Systema Algorithmorum alta doctrina utitur AI cum exemplis defectibus educatis et optimized est. Algorithmi ordinantur ad differentias accommodandas in concretis generibus, coloribus, et texturis superficiei.
Comparatus cum methodis inspectionis conventionalis in solis certis regulis fundatae, AI-substructio agnitio adiuvat exempla electronica defectus complexi et falsas positivas detectiones minuere et detegere.
Actualis agnitio perficientur pendet ab inspectione paroeciarum et defectuum notarum quae in notitia disciplinae repraesentatae sunt; specificationes suppeditatae non praebent rate numerorum defectus-cognitionis.
3. Lorem remotionem deficiens Products
Industriae robotae vacuo tenacibus instrumentis utitur ad defectus caudices decerpendos et removendos.
Automatio haec operatio opus operariorum minuit ad operandum manually cognoscendum et fructus non conformandos in scaena inspectionis tollendas.
4. replacement cum secundum quid Products
Post defectivum remotionem, robot productum idoneum in positione respondente collocare potest.
Consequentia igitur inspectio ac voluptua coniungit identitatis defectum cum latis producto reposito, secundum processum tractantem systematis conformatum.
5. Coordinata control per Profinet
Profinus Industrialis Ethernet dat communicationem et coordinationem inter systema visionis, grabatum mechanismum tollens, et robot industrialis.
Haec membra simul concurrunt ad situm, legendo, tractando, collocando. Haec ordinatio ordinatio fundamentum praebet inspectioni integrandi et in linea productionis automated voluptua.
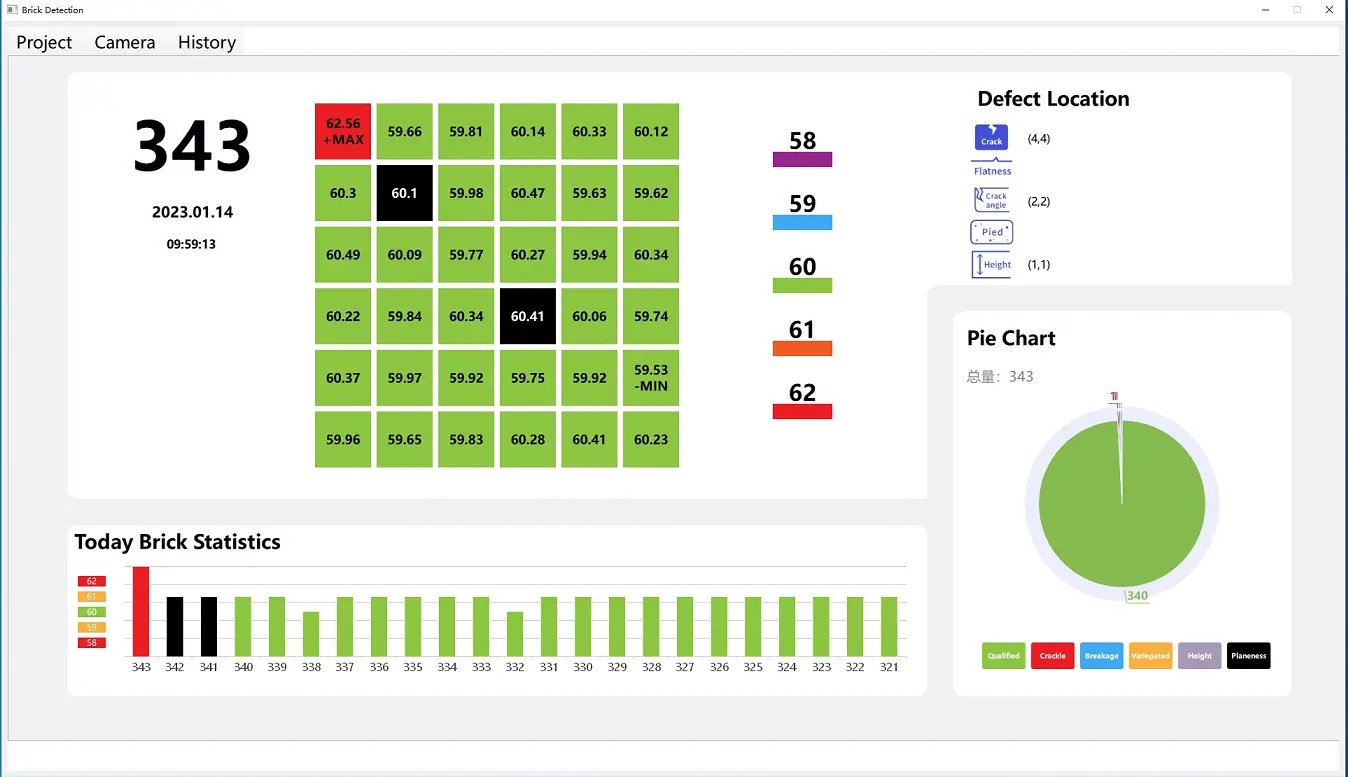
6. Inspectionis Data and Historical Records
Systema inspectiones eventus ostendit in tempore reali ac subsidia automatic notitias repositionis, inquisitiones historicas, et qualitatem mutant.
Haec munera adiuvant informationes inspectionis ad subsequentem recognitionem et qualitatem administrationis retinendum.
7. Flexibile installation Position
Systema institui potest post formationem vel sanationem, secundum exigentias productionis.
Apta institutionis positio et dispositio tractatio pendet ab extensione recta producta, dimensionibus productis, methodo tradendo, et spatio opportuno.
Iungo metus cum Automated Sorting
QGM Visual Qualitas Inspectio & Intelligens Systema Sorting integrat defectum agnitionis, visionis substructio positionis, tractationis roboticae, et administrationis qualitatis datae.
Coniungendo inspectionem exitum latis defectivorum remotionis et repositorum productorum qualificato, systema sustinet accessum ad concretam qualitatem producti magis integrandam.
Contactus QGM ad tractationem roboticam seriei, productorum dimensionum, ordinationem et institutionem necessarias ad lineam productionis discutiendam.
Si inquisitionem habes de citatione vel de cooperatione, placet liberum contactus electronicum mittere vel sequenti forma inquisitionis utere. Repraesentativae venditiones nostrae te intra 24 horas contact.
Crusulis utimur ut meliorem experientiam pasco tibi praebeamus, situm negotiationis et personalize contentus analyse. Hoc situ utendo, ad nostrum crustulorum usum consentis. Privacy Policy